ALAYA · TACTICAL LAB
把有限性能,編組成有效戰力。
ALAYA 為國軍小部隊與基地防護單位設計:用手上現有的無人機算出最有效的分工,先在模擬裡比過,再上實機驗證。
- ALAYA
- 小部隊多機任務規劃與模擬
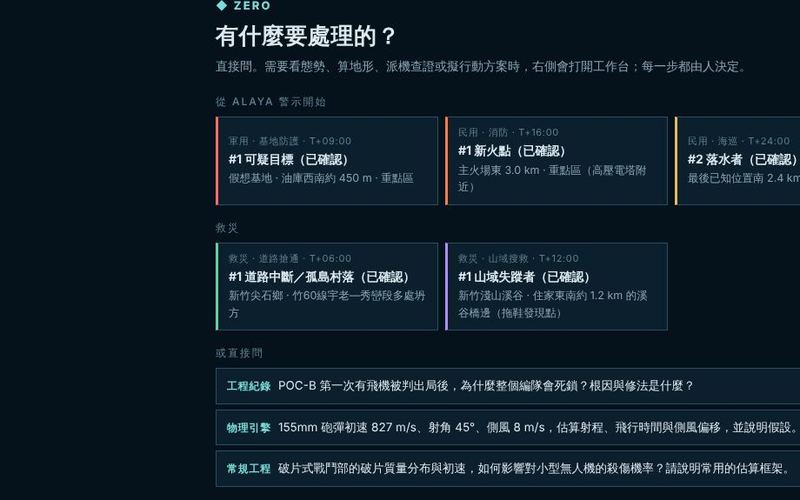
- ZERO
- 可地端部署的國防語言模型:把需求轉成可計算的條件,並解釋結果
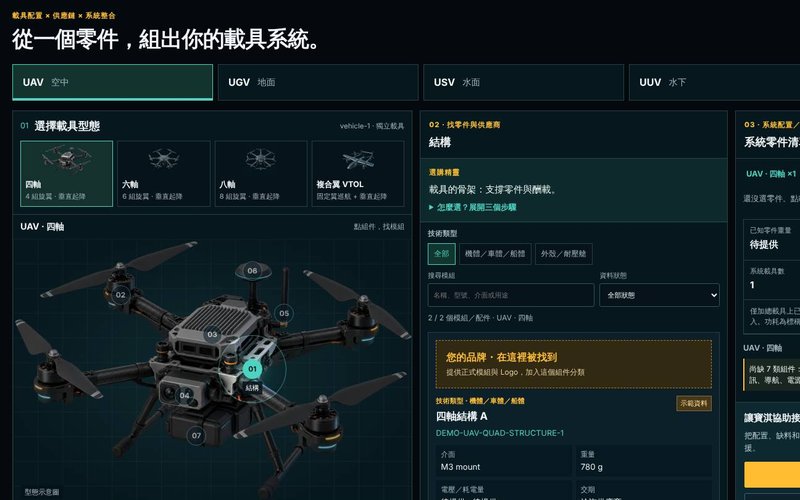
- BABYLON Market
- 載具與零組件的選配與編組
先看,再試,再驗證。
從這裡開始
點圖片直接進去;標「研究帳號」或「另行授權」的需要登入。
先看這三個
免登入,各約 2 分鐘。開啟後自動播放,可隨時暫停;旁白請按「開啟旁白」。
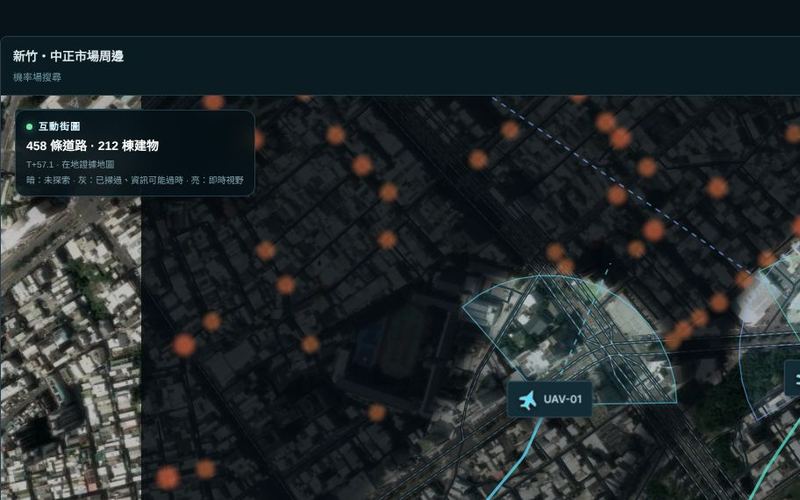
街區搜尋 × 戰爭迷霧
新竹真實街區的衛星底圖。同樣三架機、四分鐘,比較兩種搜尋法;迷霧顯示誰現在看得到什麼、哪裡已經過時。
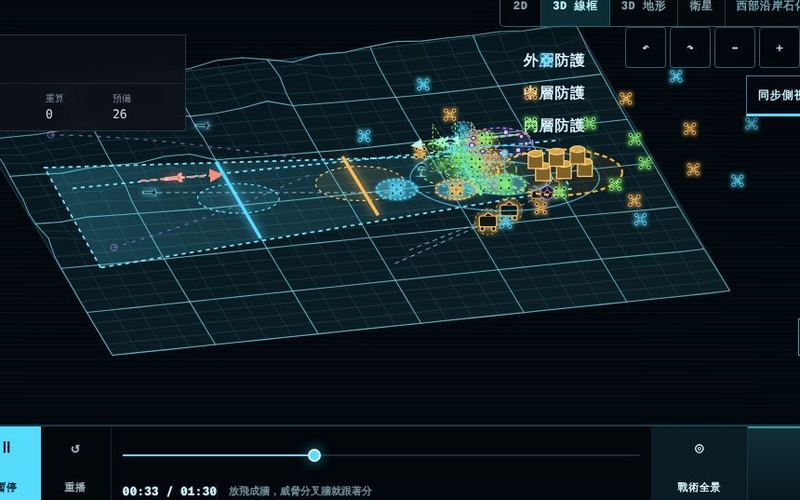
重大設施多層防禦
石化園區多層防護:三層共四道移動攔截幕、融合感測、機動發射、備隊重派與層級交接。
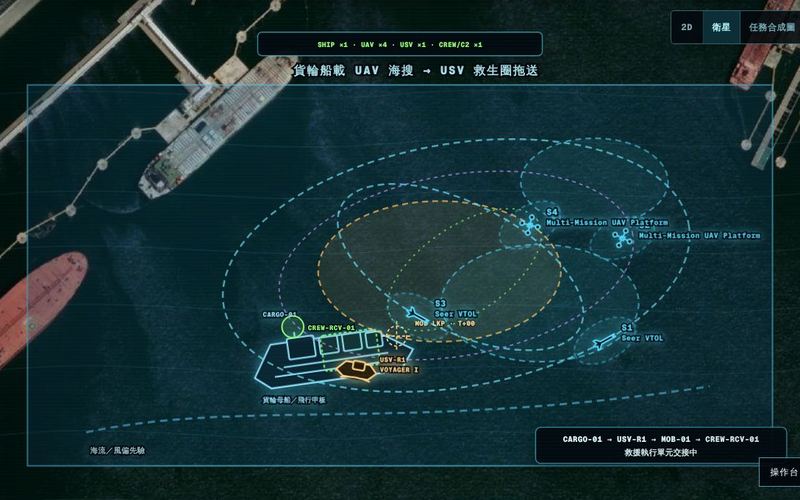
海上搜救
貨輪上的四架無人機搜尋漂流機率場、獨立確認落水者,再放出 Voyager I 拖救生圈。
動手試
互動操作。標「研究帳號」的項目需要登入。
城市追逐:AI 對 AI、紅藍對戰
自由編成兩隊,看 AI 互相追逐,或自己下場對戰;每一局都可回放。
權重搜索:找敵人、找火點、找落海的人
敵情、野火、落海三種任務共用一套搜索:機率 × 價值。目標藏起來,與傳統航線用同一批目標、同樣速度比,附 200 局統計。
ZERO 作戰助理:從警示到行動方案
可地端部署的國防語言模型主控台。把警示與情資整理成三個行動方案,送交核准後產生執行計畫;數字由彈道、視線、可視域引擎計算並附來源。
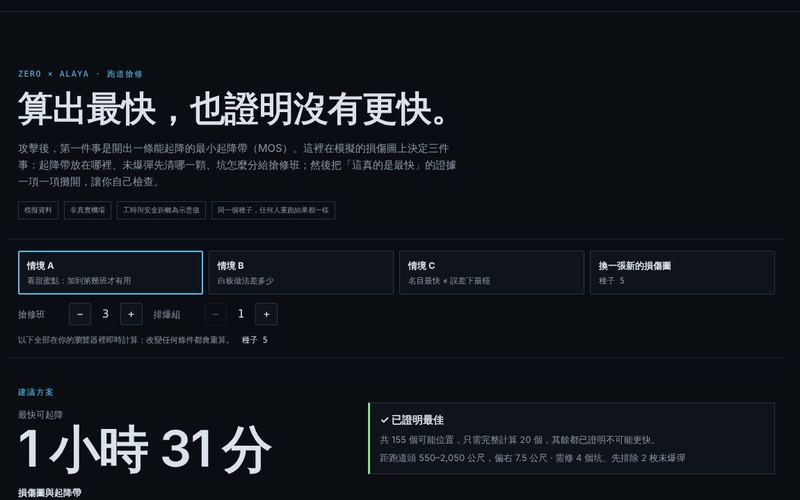
跑道搶修排序(ZERO)
攻擊後最快多久能起降?算出起降帶位置與搶修順序,並把「為什麼不可能更快」的證明攤開給你檢查。
飛行物理:JSBSim 模擬匯流排
三架 F450 以每秒 250 步的空氣動力與馬達物理繞基地巡邏;改風向風速重算,看同一份狀態怎麼送到 Isaac Sim、Unreal 與 DIS。
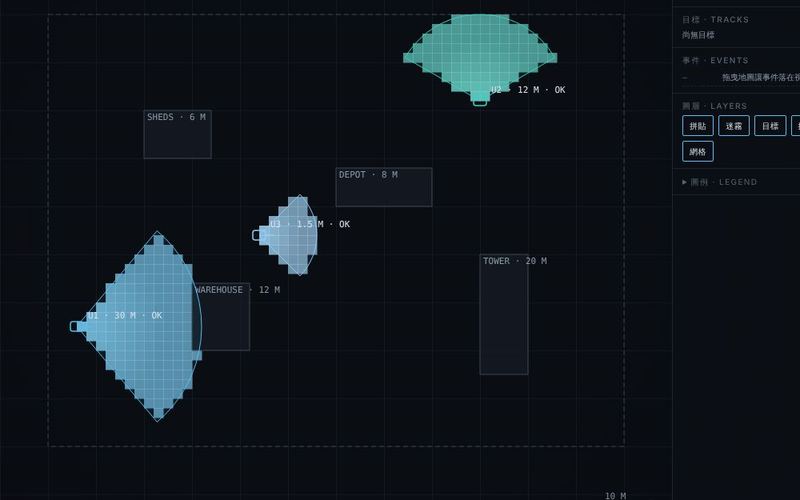
戰爭迷霧視窗
可拖曳縮放的地圖、三態迷霧、資訊時效、第一視角拼貼成棋盤視角。
反應預判(ZERO × ALAYA)
預判對方可能反應,避碰後接續任務;同場景同種子完整回放比較。
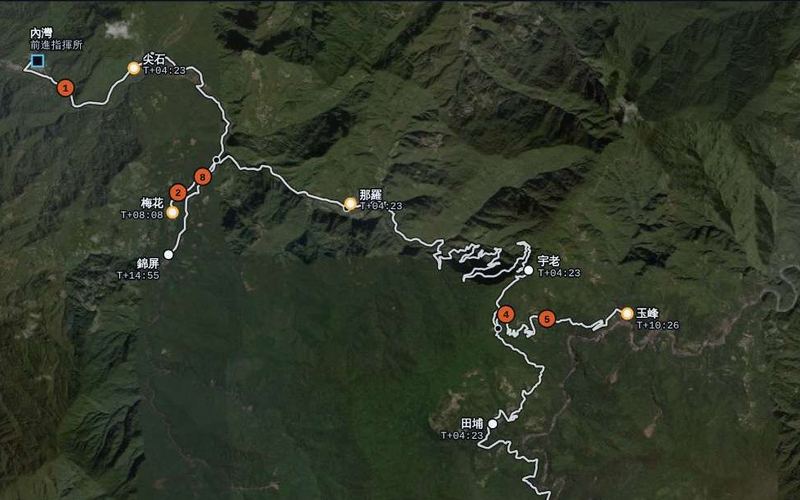
霧峰開放地形
台灣真實地形上的共同作戰圖與機隊狀態。
展場模式
森林火場感測與搜救的任務整備畫面,給展場大螢幕用。
從模擬到實機
每一層只宣稱自己做到的事。
十套任務簡報、固定種子、城市追逐回放。
ArduPilot SITL 三機(Copter 4.7.2),任務中途對一台注入電池壓降、GPS 失效、鏈路中斷或程序終止,各 10 次,另 10 次無故障基線:40 次故障全部偵測到(中位數 0.4~2.6 秒),50 次任務全部完成、覆蓋率 0.99。模擬結果,報告 2026-10-22。
用與 SITL 同一套 ArduPilot 飛控的實機,重做三機故障注入與動態重派。演算法先前已在室內用 Tello EDU(Wi-Fi 控制的消費機)試過。
MAVLink 2 解碼與相容性測試(PX4/ArduPilot 遙測,只收不發)。
公開紀錄:TDTH 2026 臺灣國防科技黑客松(10/2–4,臺大)台灣端主辦;10/6–7 於東京 Plug and Play Japan 發表 Tactical AI for Unmanned Vehicle Teams。
研究與整合紀錄 →裝備編組與研究短文
要用自己的任務來試?
研究帳號可開啟城市追逐對戰、任務編輯與完整回放。展示可到場或線上進行。