ALAYA · TACTICAL LAB
限られた性能を、有効な戦力に編成する。
ALAYA は、小部隊と基地防護部隊のために設計したソフトウェアです。手持ちのドローンで最も効果的な役割分担を導き出し、まずシミュレーションで比較し、次に実機で検証します。
- ALAYA
- 小部隊向けマルチドローン任務計画とシミュレーション
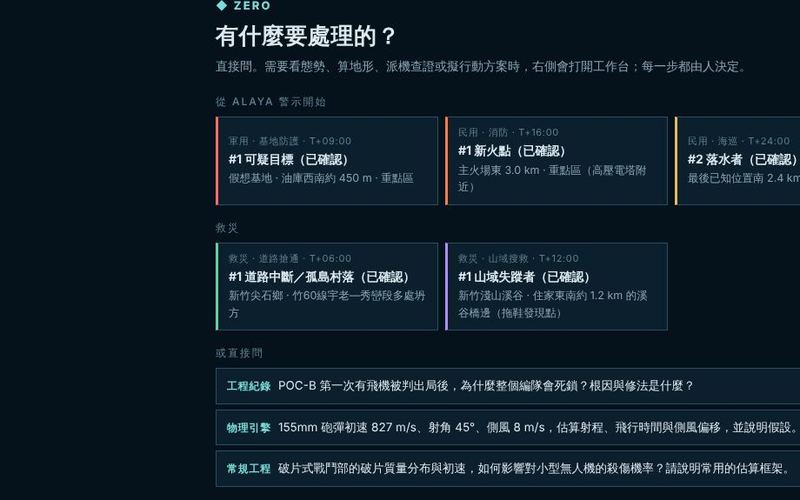
- ZERO
- オンプレ配備可能な防衛言語モデル:要求を計算可能な条件に変換し、結果を説明
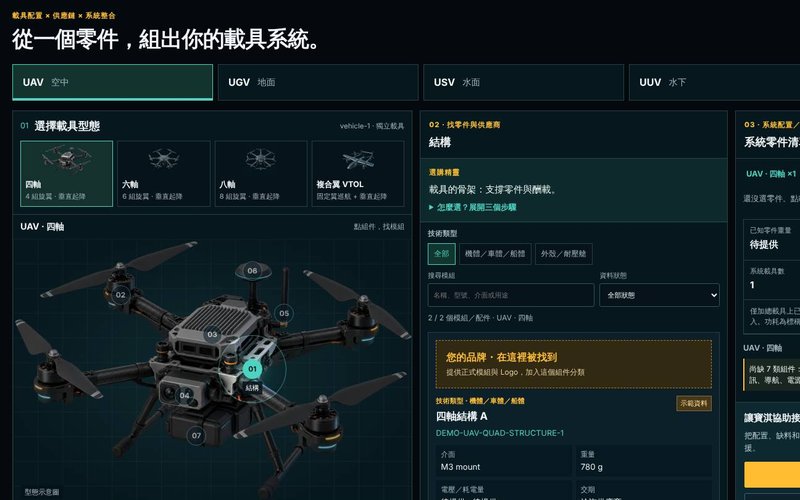
- BABYLON Market
- 機体と部品の選定と編成
見る。試す。検証する。
ここから
画像をタップすると開きます。「研究アカウント」「別途アクセス」の項目はログインが必要です。
まずこの3本
ログイン不要、各約2分。開くと自動で再生され、いつでも一時停止できます。ナレーションは「ナレーションをオン」を押してください。
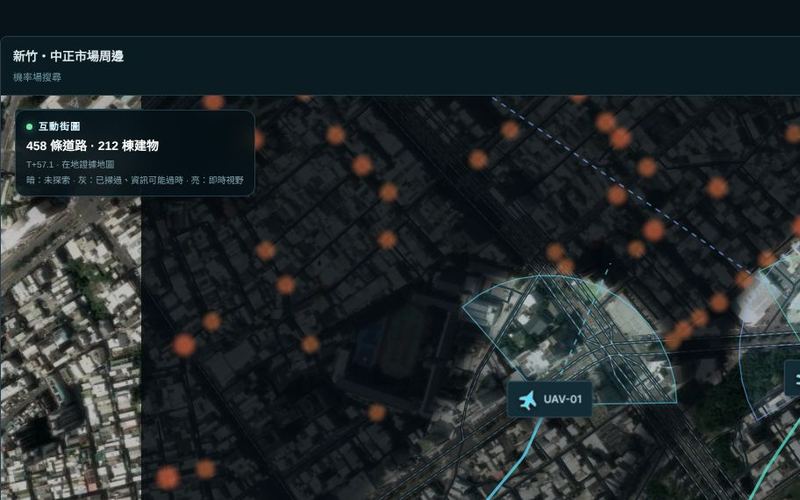
市街探索 × 戦場の霧
新竹の実在する街区の衛星画像。同じ3機・同じ4分で2つの探索法を比較。霧は、今誰が何を見えているか、どこが古い情報かを示します。
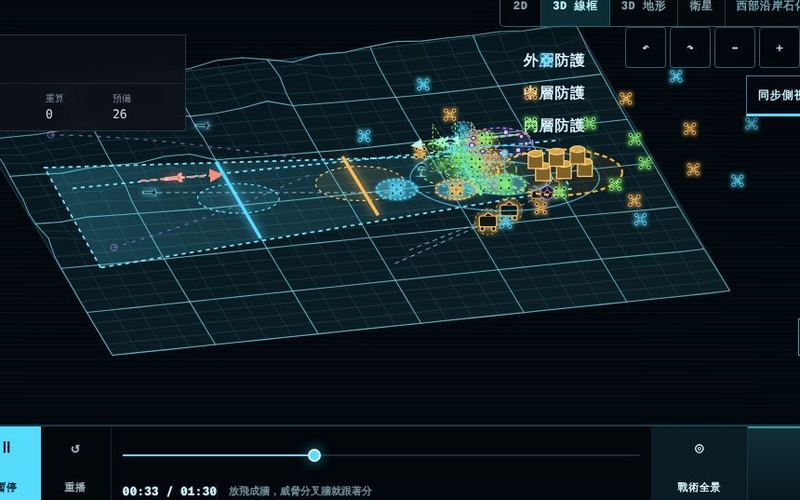
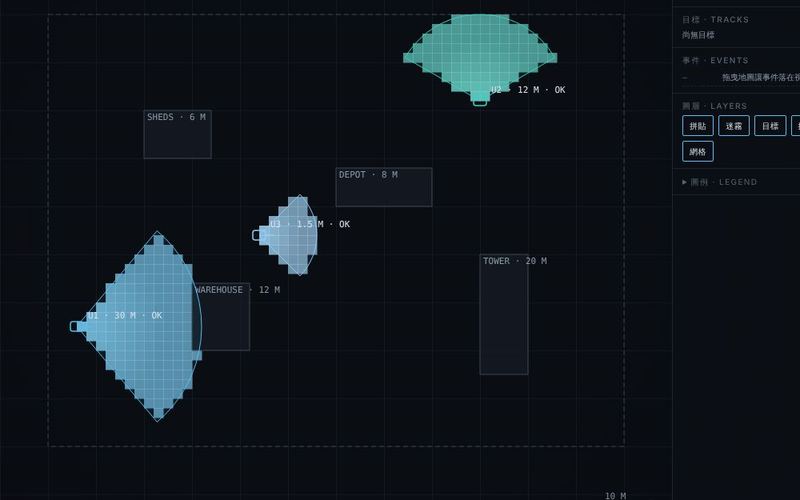
重要施設の多層防御
ターミナルの三層防護:融合センシング、機動発射、三層で計4つの移動迎撃スクリーン、予備再配分、階層的引き継ぎ。
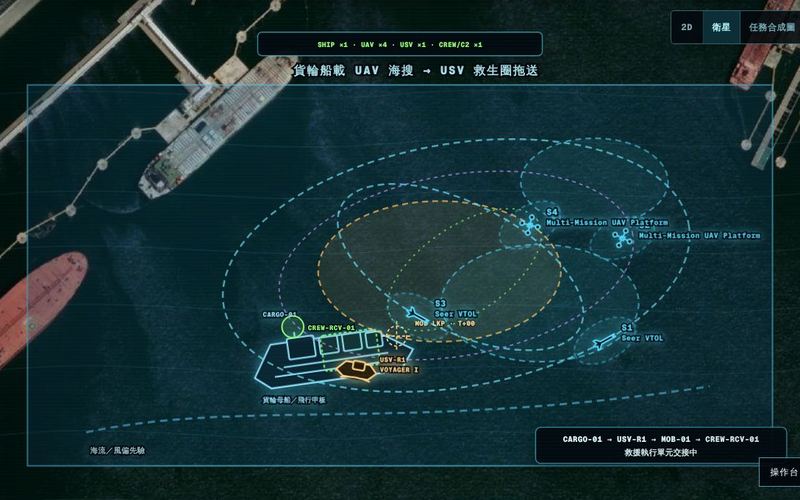
海上捜索救難
貨物船の4機が漂流確率場を探索し、落水者を独立に確認、Voyager I が救命浮環を曳航します。
自分で試す
インタラクティブ。「研究アカウント」表示の項目はログインが必要です。
市街追跡:AI対AI・赤青対戦
2チームを自由編成し、AI同士の追跡を見るか自分で対戦。全試合リプレイ可能。
重み付き探索:侵入者・飛び火・落水者
敵情・山火事・落水の3任務を一つの探索で:確率 × 価値。目標は隠したまま、従来航路と同じ目標・同じ速度で比較し、200回分の統計を添えます。
ZERO 作戦アシスタント:警報から行動方針まで
オンプレ配備可能な国防言語モデルコンソール。警報と情報を3つの行動方針にまとめ、承認後に実行計画を作成。数値は弾道・見通し・可視域エンジンが計算し、出典を付けます。
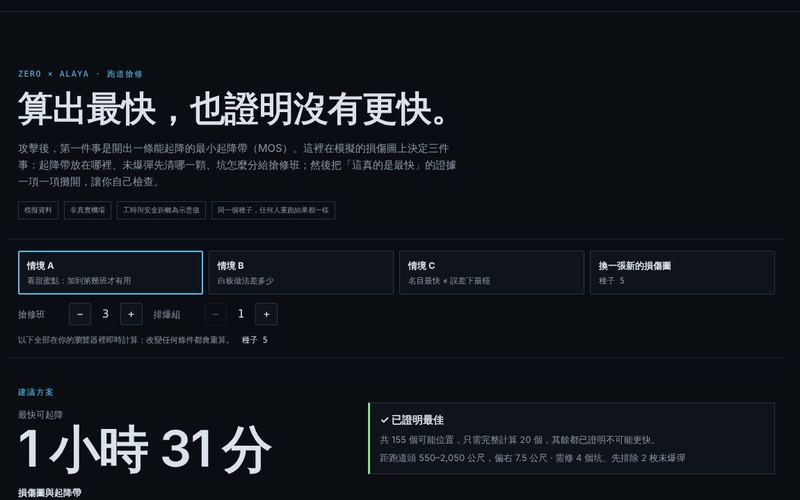
滑走路復旧の順序(ZERO)
攻撃後、最短で何分後に離着陸できるか。運用帯と補修順を算出し、「これより速い方法はない」証明を確認できる形で示します。
飛行物理:JSBSim シミュレーションバス
F450 3機が毎秒250ステップの空力・モーター物理で基地を巡回。風を変えて再計算し、同じ状態が Isaac Sim・Unreal・DIS に渡る様子を確認できます。
戦場の霧コンソール
ドラッグ・ズーム可能な地図、3状態の霧、情報の鮮度、一人称視点を俯瞰に合成。
反応予測(ZERO × ALAYA)
相手の反応を予測し、回避後に任務を継続。同一シーン・同一シードで完全リプレイ比較。
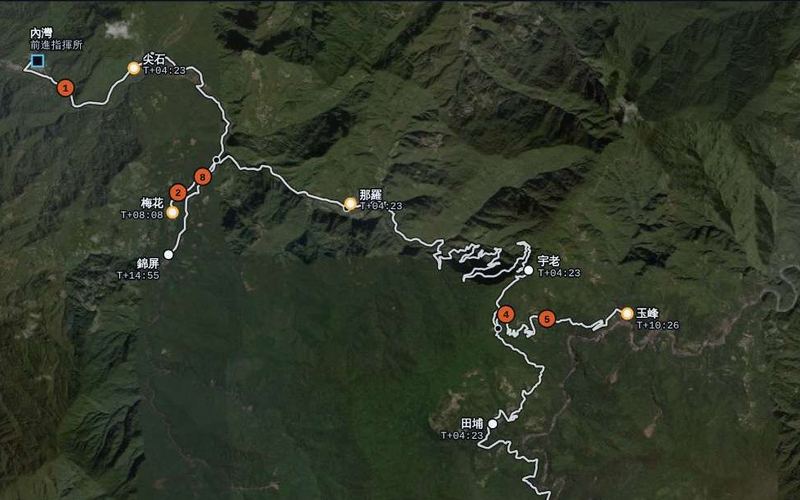
霧峰オープン地形
台湾の実地形上の共通作戦図と機隊状態。
展示モード
森林火災のセンシングと救難の任務準備画面。展示用大画面向け。
シミュレーションから実機へ
各層は、実際に達成したことだけを主張します。
指揮ブリーフ10本、固定シード、市街追跡リプレイ。
ArduPilot SITL 3機(Copter 4.7.2)。任務中に1機へ電池電圧低下・GPS 喪失・リンク断・プロセス終了を各10回注入し、故障なしの基準10回と比較:故障40回をすべて検知(中央値 0.4〜2.6 秒)、任務50回すべて完了、カバー率 0.99。シミュレーション結果、報告 2026-10-22。
SITL と同じ ArduPilot 飛行制御の実機で、3機の故障注入と動的再配分をやり直す。アルゴリズムは先に屋内で Tello EDU(Wi-Fi 制御の民生機)で試した。
MAVLink 2 デコードと適合性テスト(PX4/ArduPilot テレメトリ、受信のみ)。
公開記録:TDTH 2026 台湾国防テック・ハッカソン(10/2–4、国立台湾大学)の台湾側主催;10/6–7 に東京の Plug and Play Japan で Tactical AI for Unmanned Vehicle Teams を発表。
研究・統合の記録 →装備構成と研究ノート
自分の任務で試しますか?
研究アカウントで市街追跡の対戦、任務編集、完全リプレイが使えます。デモは現地でもオンラインでも可能です。